

Sistem SCARA mengandalkan lengan berputar multi-sendi dan gerakan loop tertutup servo. Pada jalur perakitan miniatur berdensitas tinggi, dua hambatan mekanis yang melekat membatasi keluaran dan stabilitas:
01
Beban inersia variabel: Lengan berputar pada sendi 1 dan sendi 2 menghasilkan inersia dinamis selama gerakan bolak-balik. Muatan offset semakin meningkatkan inersia efektif sebesar 25%–30%, sehingga memerlukan kompensasi perlambatan servo.
02
Kemacetan waktu siklus: SCARA kelas atas komersial mencapai waktu siklus stabil minimum 0,29 detik–0,38 detik. Operasi frekuensi ultra-tinggi yang berkelanjutan menginduksi histeresis servo dan akumulasi penyimpangan posisi.
03
Getaran terminal: Gerakan start-stop yang cepat menyebabkan getaran mikro pada efektor akhir, mengganggu penyisipan kontak relai dan terminal mini secara presisi.

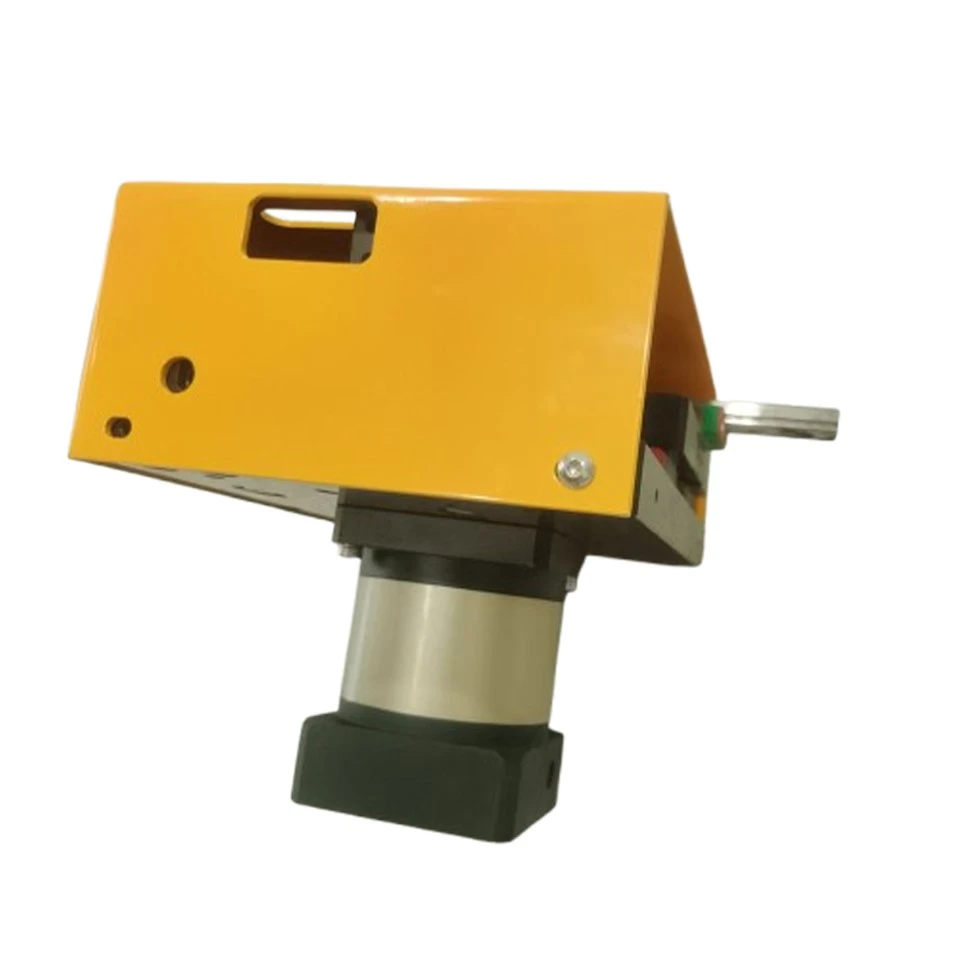
Mekanika PPU (Pick and Place Unit): Mempercepat Perakitan Miniatur Melampaui Robot Standar SCARA
BIRU: Robot SCARA standar dibatasi oleh inersia lengan putar dan histeresis percepatan servo, membentuk dasar waktu siklus di atas 0,29 detik dengan getaran ujung sisa. Unit pengambilan dan penempatan PPU yang digerakkan oleh cam menghilangkan kehilangan inersia multi-sambungan, mempertahankan waktu siklus yang stabil<0.4s with higher positioning stiffness, ideal for miniature high-frequency relay and electronic component assembly.
Prinsip Mekanik PPU Berbasis Cam & Performa Siklus Sangat Cepat
- Yangning PPU mengadopsi struktur hubungan mekanis cam penuh tanpa koordinasi servo multi-sumbu. Lintasan bubungan tetap menentukan tindakan pengumpanan vertikal, perpindahan horizontal, dan pembalikan, sehingga menghasilkan gerakan sinkron yang kaku. Desain mekanis ini menghilangkan penundaan respons servo dan deviasi inersia dari lengan yang berputar.
- Verifikasi industri menunjukkan unit PPU standar mempertahankan waktu siklus yang stabil<0.4s under 24h continuous high-duty operation. Uniform mechanical motion curve eliminates speed fluctuation caused by servo algorithm adjustment, delivering consistent tact time for batch production.
- Jelajahi solusi penanganan otomatis berkinerja tinggi melaluiPPU & Manipulatoruntuk lini produksi komponen miniatur.


Desain Kekakuan Deselerasi untuk Getaran Terminal Nol
Kurva cam deselerasi terintegrasi PPU menghasilkan transisi start-stop yang mulus tanpa benturan keras. Perhubungan mekanis yang dibatasi sepenuhnya memberikan kekakuan gerak yang tetap, menghindari masalah kekakuan variabel pada struktur apung multi-sambungan SCARA. Getaran posisi terminal dikontrol dalam amplitudo 0,01 mm, memenuhi persyaratan perakitan tanpa toleransi untuk kontak perpindahan relai dan penyisipan dasar koil.
Integrasi Asli dengan Stasiun Perakitan Relai Presisi
Berbeda dari robot SCARA berukuran besar yang memerlukan selubung gerak khusus, unit PPU ringkas mendukung pemasangan tertanam inline. Ini sangat cocok dengan ritme stasiunperalatan perakitan relai otomatis, bekerja sama dengan paku keling servo loop tertutup dan pemosisian visi mesin telesentris untuk membentuk unit perakitan miniatur berstabilitas tinggi.
Perbandingan Performa Teknis: Robot PPU vs SCARA
| Barang Kinerja | Robot SCARA Standar | Unit PPU Berbasis Cam |
|---|---|---|
| Waktu Siklus Stabil | Lebih besar dari atau sama dengan 0,29 detik (dengan penyimpangan getaran) | <0.4s (zero vibration deviation) |
| Interferensi Inersia Dinamis | Tinggi, bervariasi dengan pukulan & muatan | Nol, lintasan mekanis tetap |
| Amplitudo Getaran Terminal | Lebih besar dari atau sama dengan 0,03 mm pada kecepatan tinggi | Kurang dari atau sama dengan 0,01 mm distabilkan |
| Stabilitas Tugas Berkelanjutan 24 jam | Penyimpangan posisi terakumulasi | Akurasi posisi yang konsisten |
| Amplop Instalasi yang Diduduki | Diperlukan ruang rotasi yang besar dan dipesan | Tata letak tertanam yang ringkas dan sebaris |
| Pengulangan Gerakan Mekanis | ±0,02mm | ±0,01mm |
| Interval Perawatan Jangka Panjang | 3.000 jam operasional | 6.000 jam operasional |
Daftar Periksa Seleksi Rekayasa Mekanisme PPU
- Konfirmasikan persyaratan kebijakan produksi: waktu siklus stabil Kurang dari atau sama dengan 0,4 detik → prioritaskan PPU yang digerakkan oleh cam daripada SCARA
- Verifikasi presisi perakitan: toleransi getaran terminal Kurang dari atau sama dengan 0,01mm → mengadopsi struktur cam deselerasi yang kaku
- Periksa tata letak stasiun: ruang pemasangan inline yang sempit → pilih unit PPU kompak yang tertanam
- Evaluasi kondisi pengoperasian: Perputaran frekuensi tinggi terus menerus selama 24 jam → Lintasan tetap PPU memastikan penyimpangan nol
- Proses perakitan yang cocok: penyisipan kontak relai miniatur, pemasangan dasar koil → Pemosisian tanpa guncangan PPU adalah wajib
Unduh detail model 3D CAD (.STEP) dan file simulasi gerakan mekanismekanisme pengambilan dan tempat berkecepatan tinggiuntuk validasi desain struktur mekanis Anda.


